私たちについて
グレーカルチャーは、最新のアニマトロニック恐竜、魅惑的なアニマトロニッククリーチャー、活気ある中国の祭りの提灯、そしてカスタマイズされた製品を通じて、過去を生き生きとさせる最前線に立っています。中国の中心に位置するプロの製造業者として、私たちは博物館、展示会、動物園、公園などで私たちのリアルな恐竜や動物を展示することに深い情熱を抱いており、あらゆる年齢層の人々に好奇心と学びの炎を燃やすことを目指しています。
無料見積もりを取得
企業ニュース
スタンダードモーターとサーボモーターのアニマトロニック恐竜:あなたのプロジェクトに最適なもの
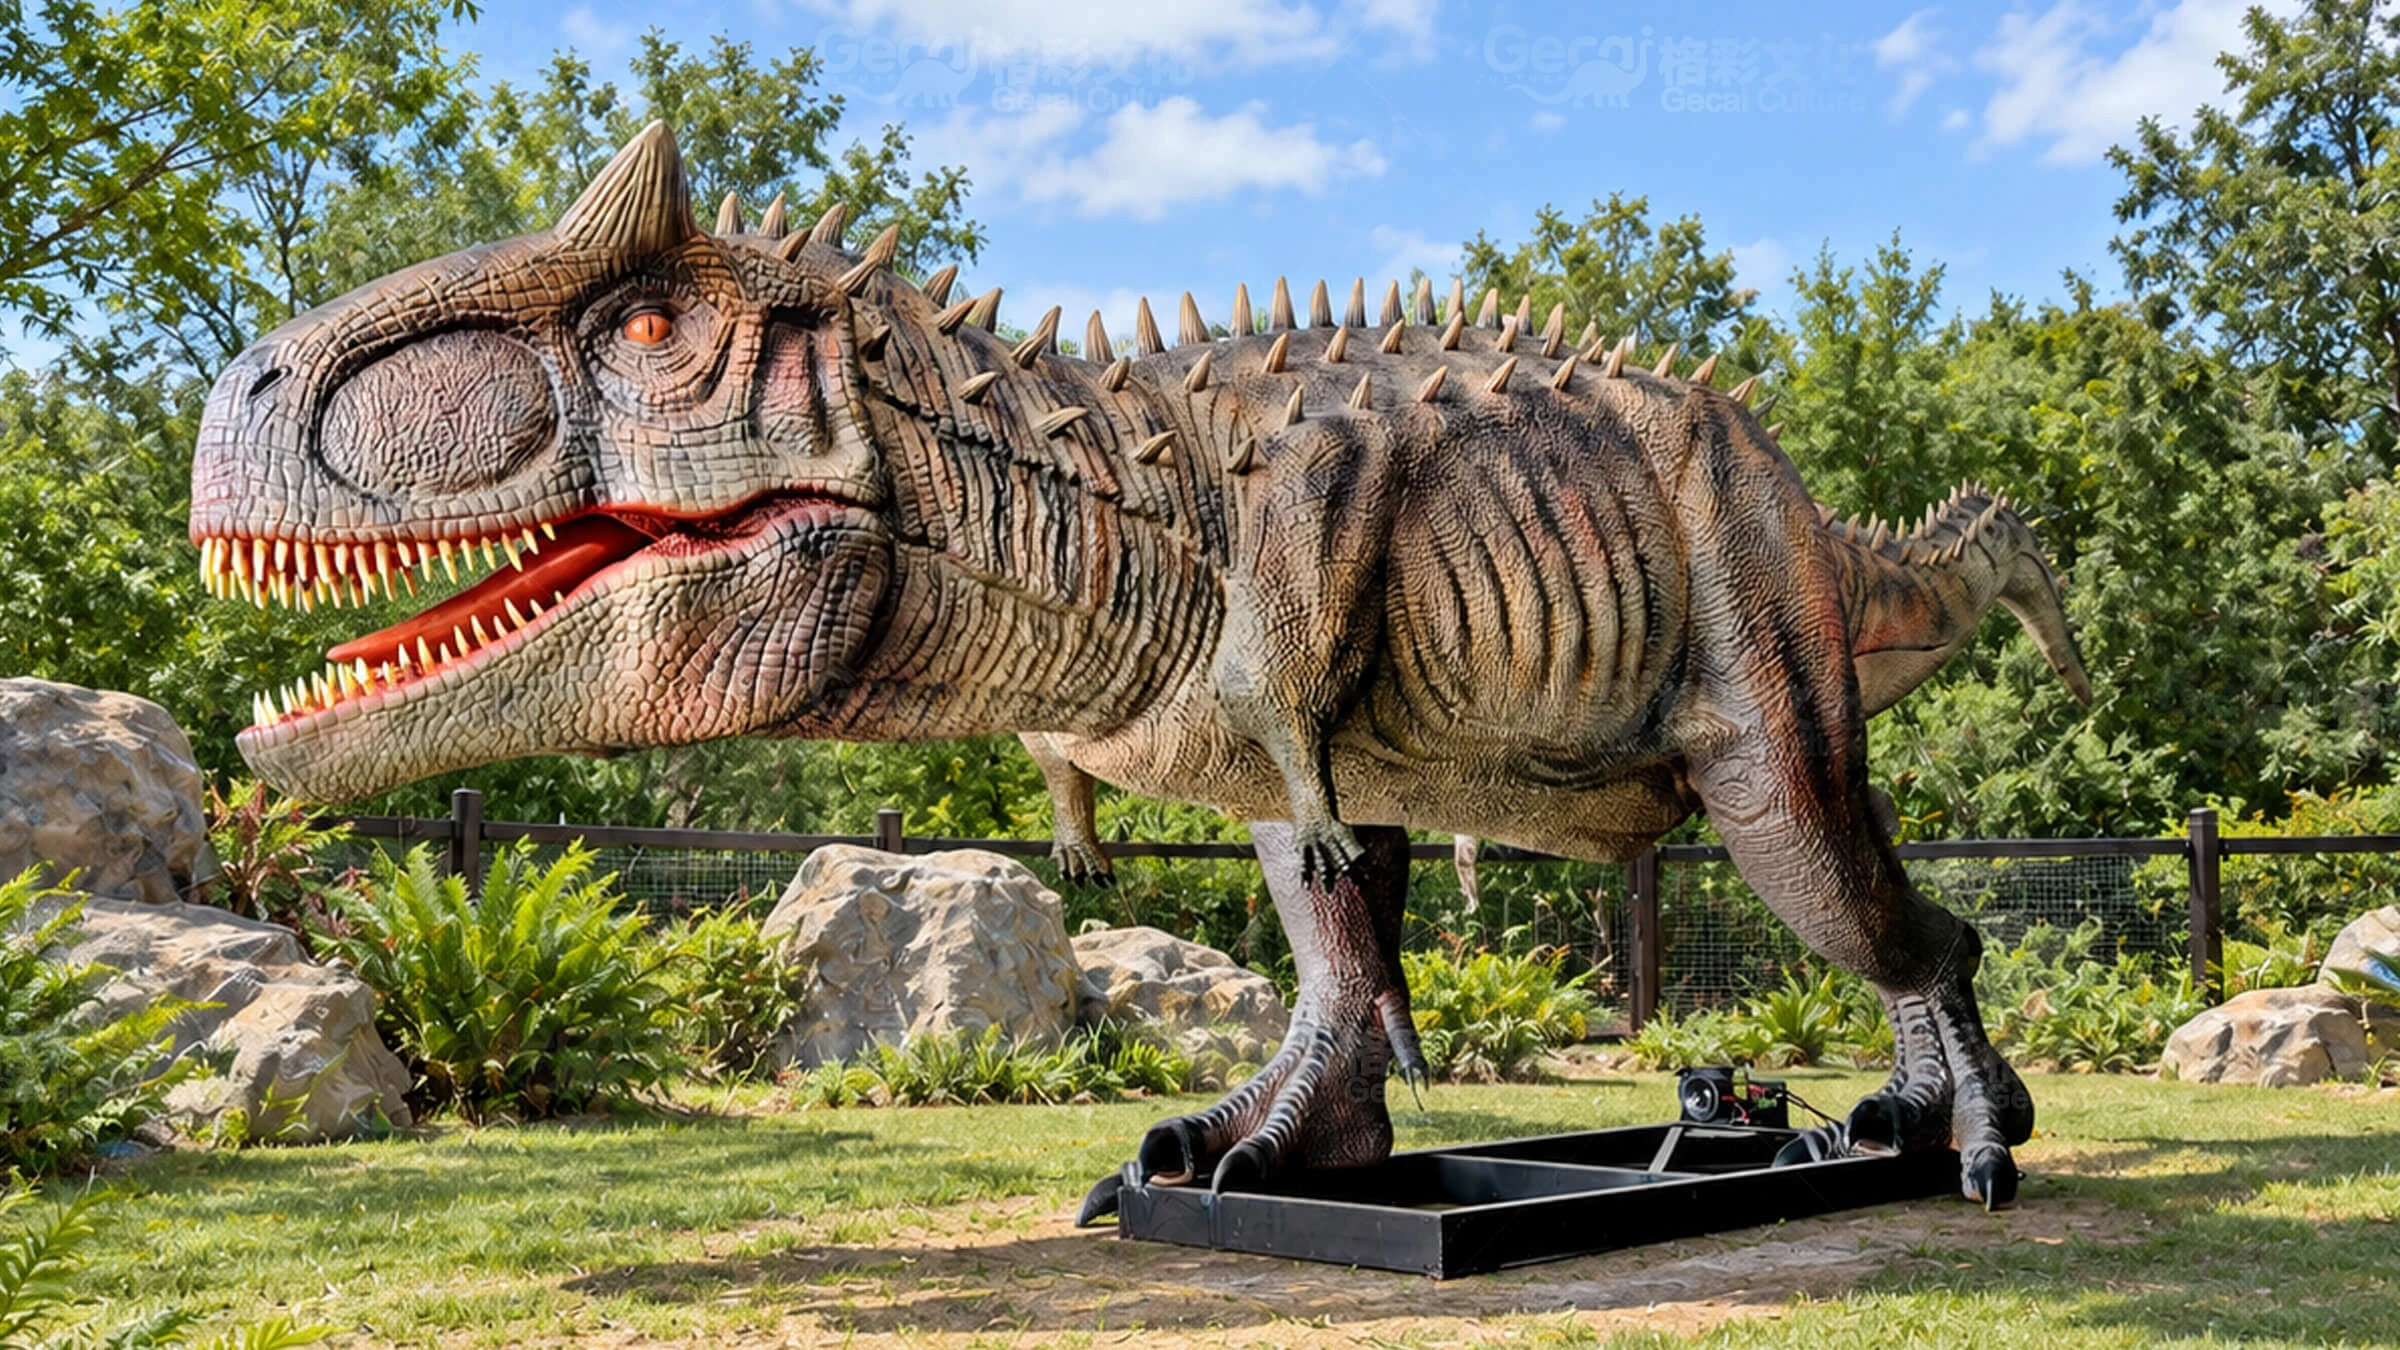
標準モーターシステムは、信頼性の高い繰り返し可能なプリセット動作に適しています。一方、サーボモーターシステムは、プロジェクトがよりスムーズで正確でより協調性の高い動作を必要とする場合に使用されます。
どちらのシステムもすべてのプロジェクトに自動的に適しているわけではありません。正しい選択は、恐竜の役割、観察距離、必要な移動、運用スケジュール、予算、および利用可能なメンテナンスサポートによって異なります。
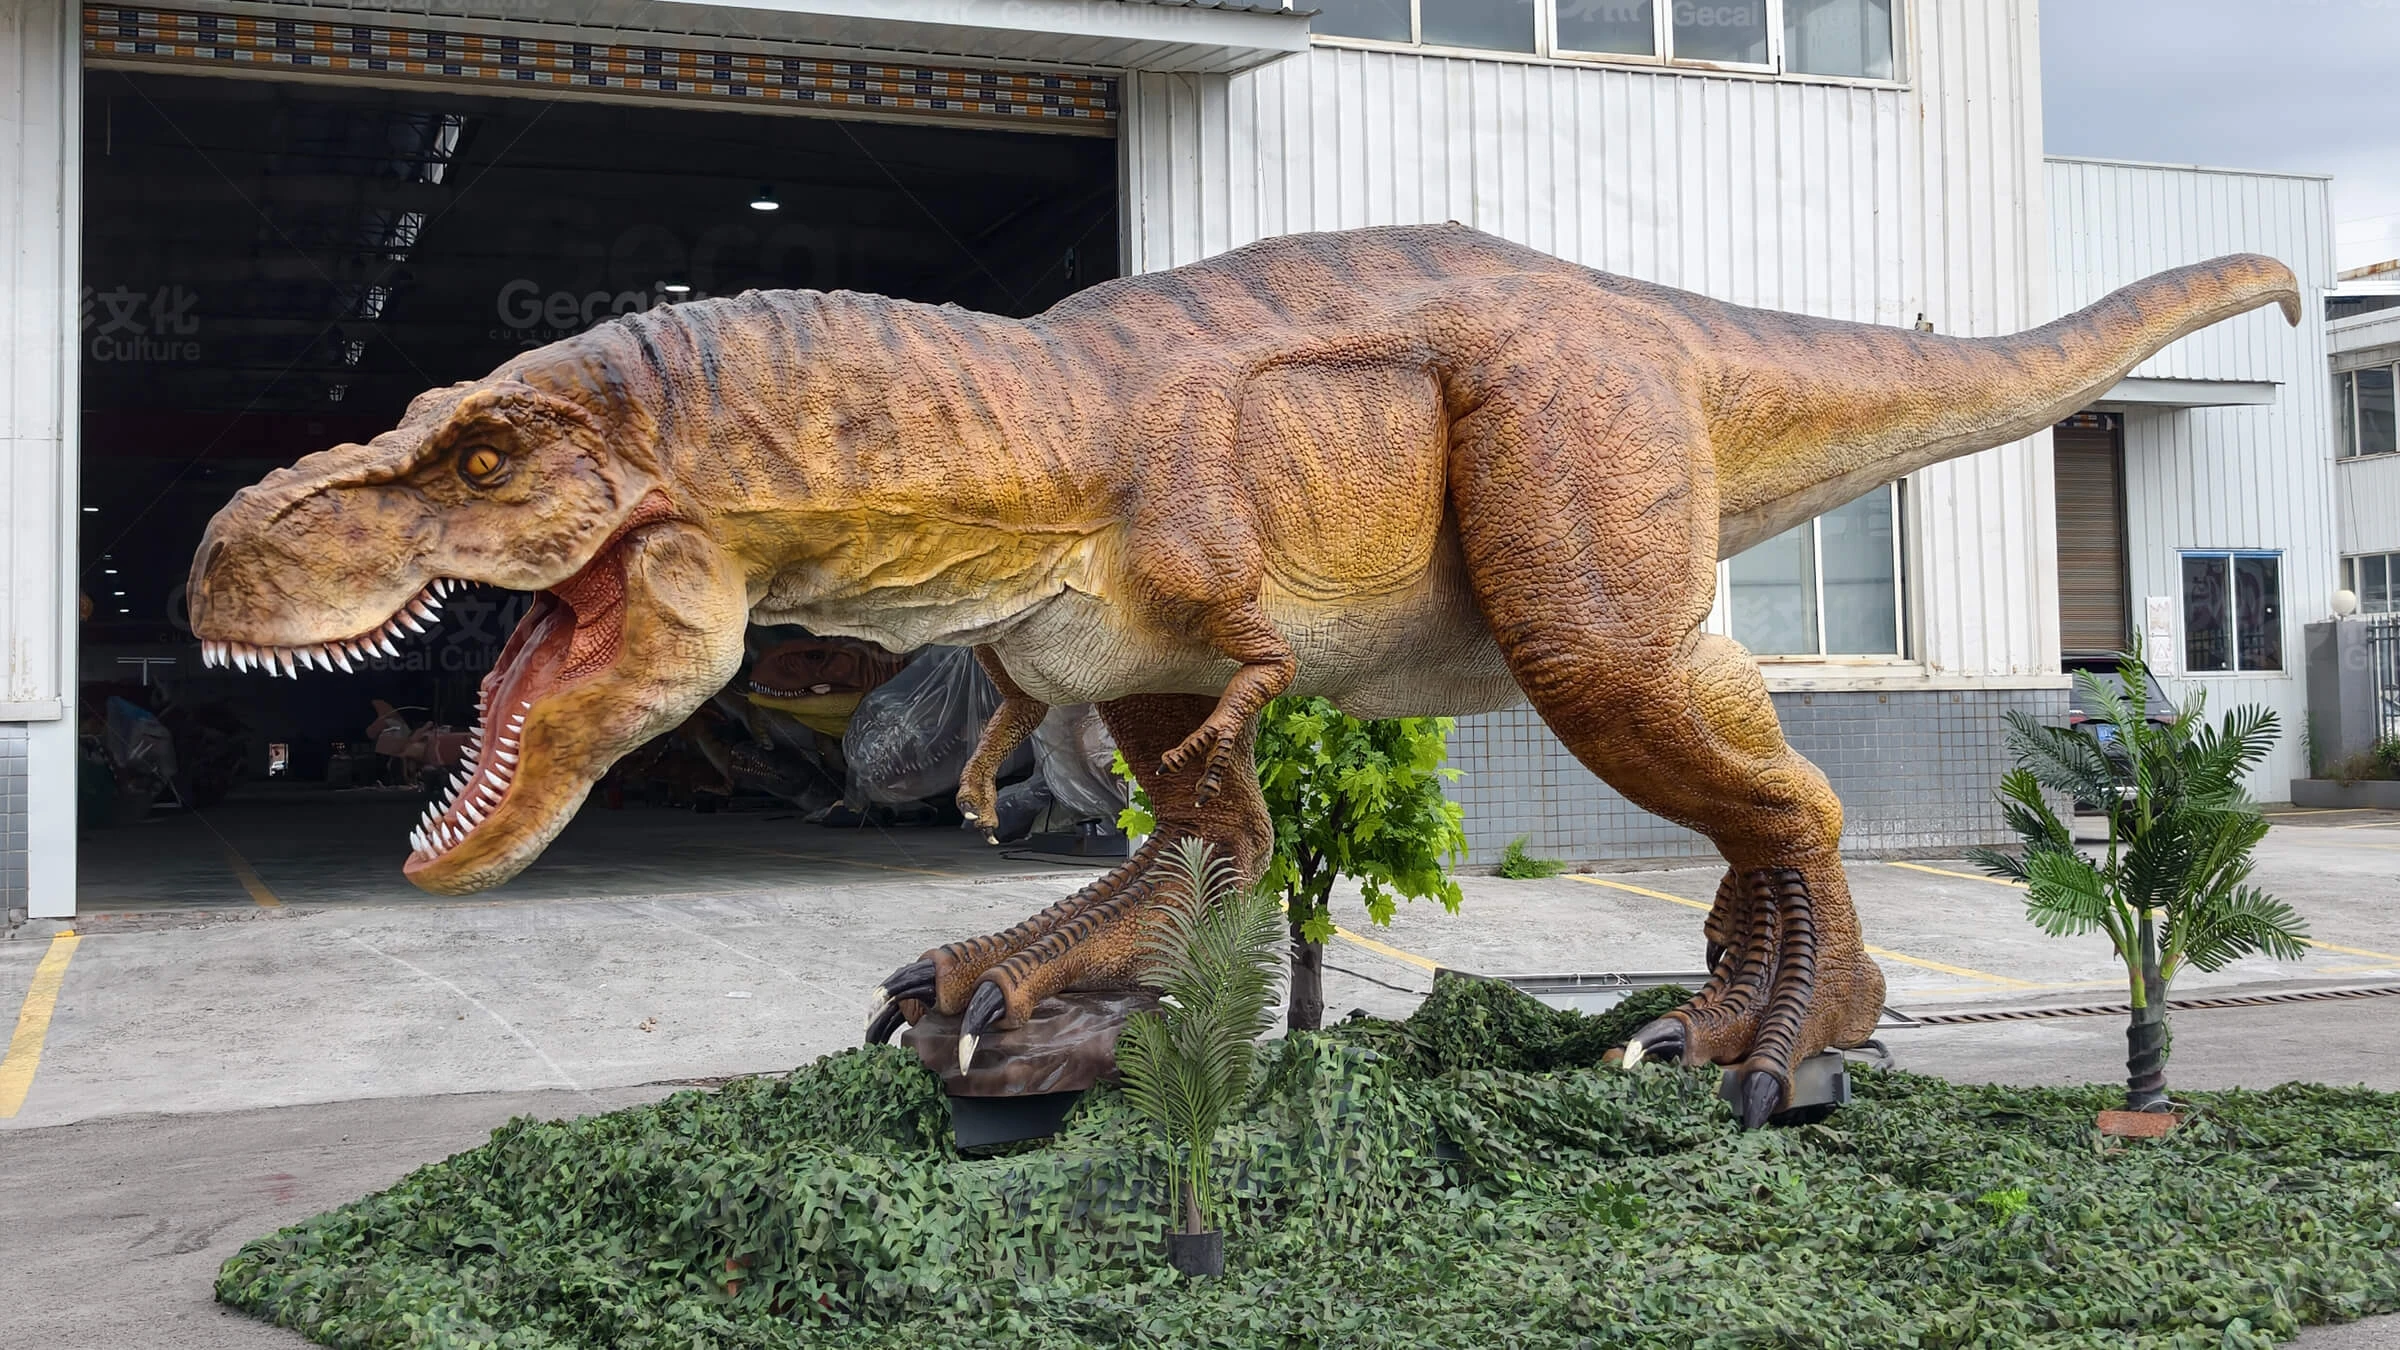
標準モーターとサーボモーターのクイック比較
| ファクター | 標準モーター | サーボモーター |
|---|---|---|
| 動きのスタイル | 繰り返し可能なプリセットアクション | スムーズで正確なアクション |
| コーディネーション | 基本的な行動サイクルに適しています | 協調した動きがより良い |
| 制御する | 比較的シンプル | より詳細な制御 |
| プログラミング | 標準シーケンス | より複雑なシーケンス |
| 初期コスト | 通常は低い | 通常より高い |
| メンテナンス | 一般的に複雑さが少ない | 専門家のサポートが必要な場合があります |
| 典型的な使用 | 一般的な展示と恐竜のグループ | 主なアトラクションとプレミアムな展示 |
実際の性能は、鉄骨構造、トランスミッション設計、制御プログラム、表面の柔軟性、および生産品質にも依存します。購入者は、アニマトロニクス恐竜をモータータイプだけで評価すべきではありません。
標準モーターアニマトロニック恐竜とは何ですか?
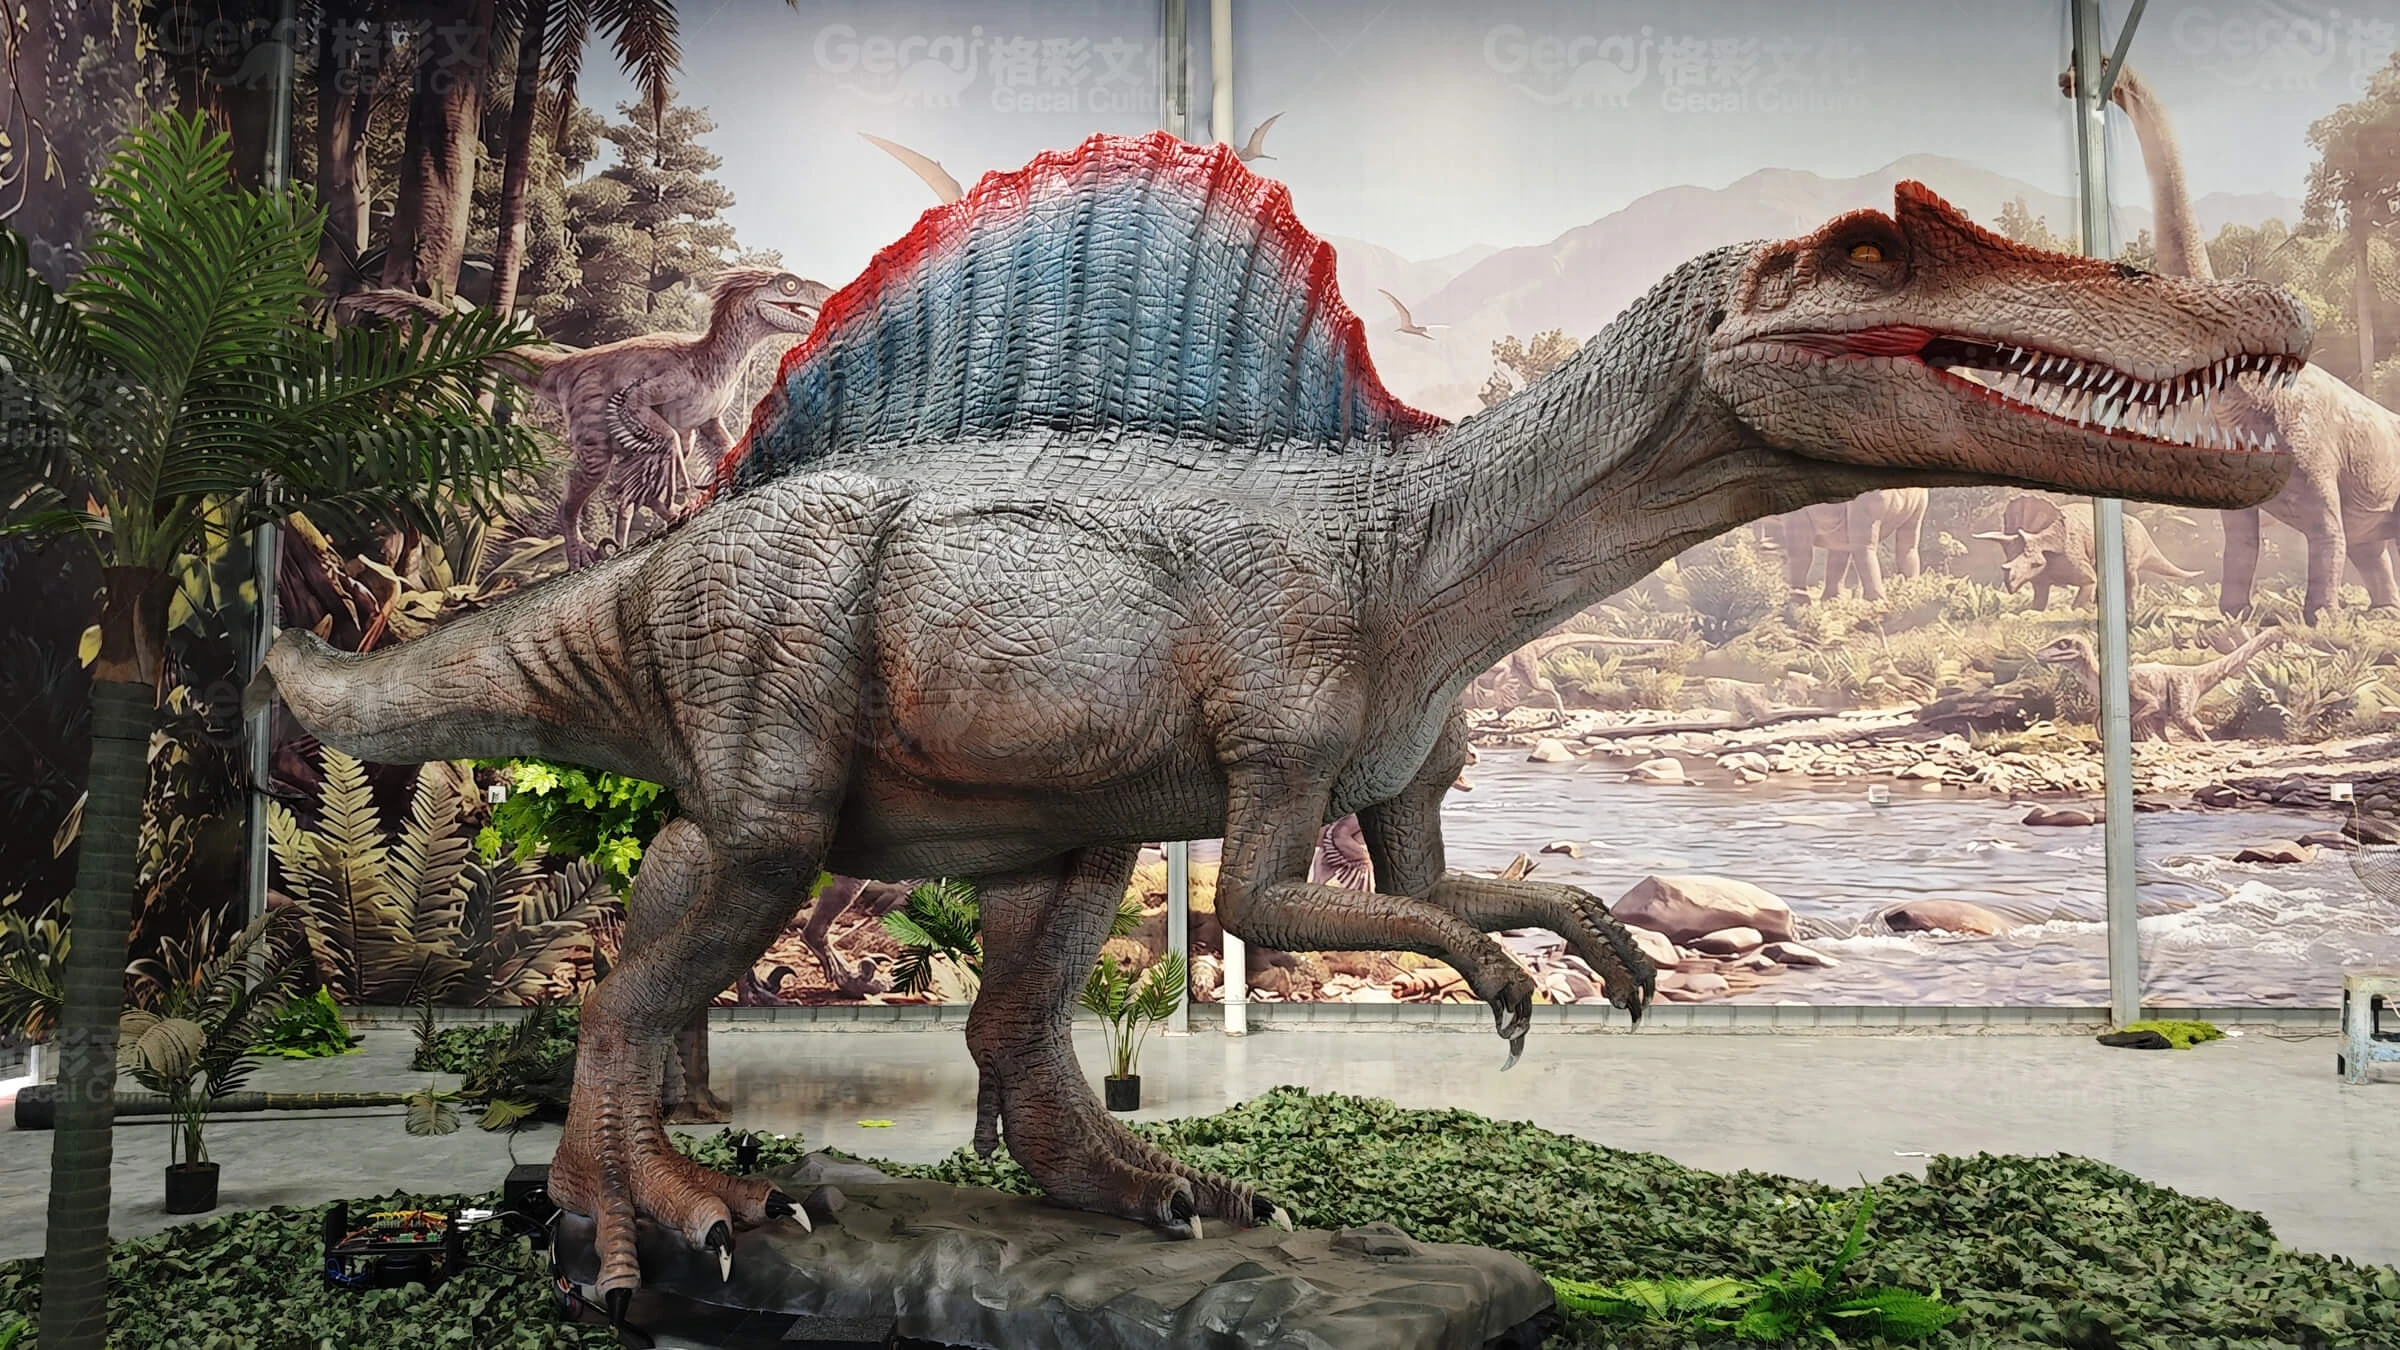
標準的なモーターアニマトロニック恐竜は、通常、歯車モーター、機械式リンケージ、およびコントローラーを使用して繰り返し可能な動きを生み出します。アクションは、事前に設定された動作サイクルに従います。
一般的な動きには以下が含まれます:
口の開閉
頭を回す
ネックリフティング
前肢の動き
体の呼吸
テールスイング
シンクロナイズドサウンド
標準モーターは、定期的に複数のモデルを操作する必要がある大規模な恐竜公園、屋外展示会、プロジェクトに適しています。比較的簡単な制御構造により、日常的な操作や故障診断も容易になります。
しかし、「標準モーター」は動きが悪いという意味ではありません。よく設計された鉄骨フレーム、適切な動きの範囲、そして慎重に調整されたプログラムは、効果的で現実的な表示を生み出すことができます。
サーボモーターアニマトロニック恐竜とは何ですか?
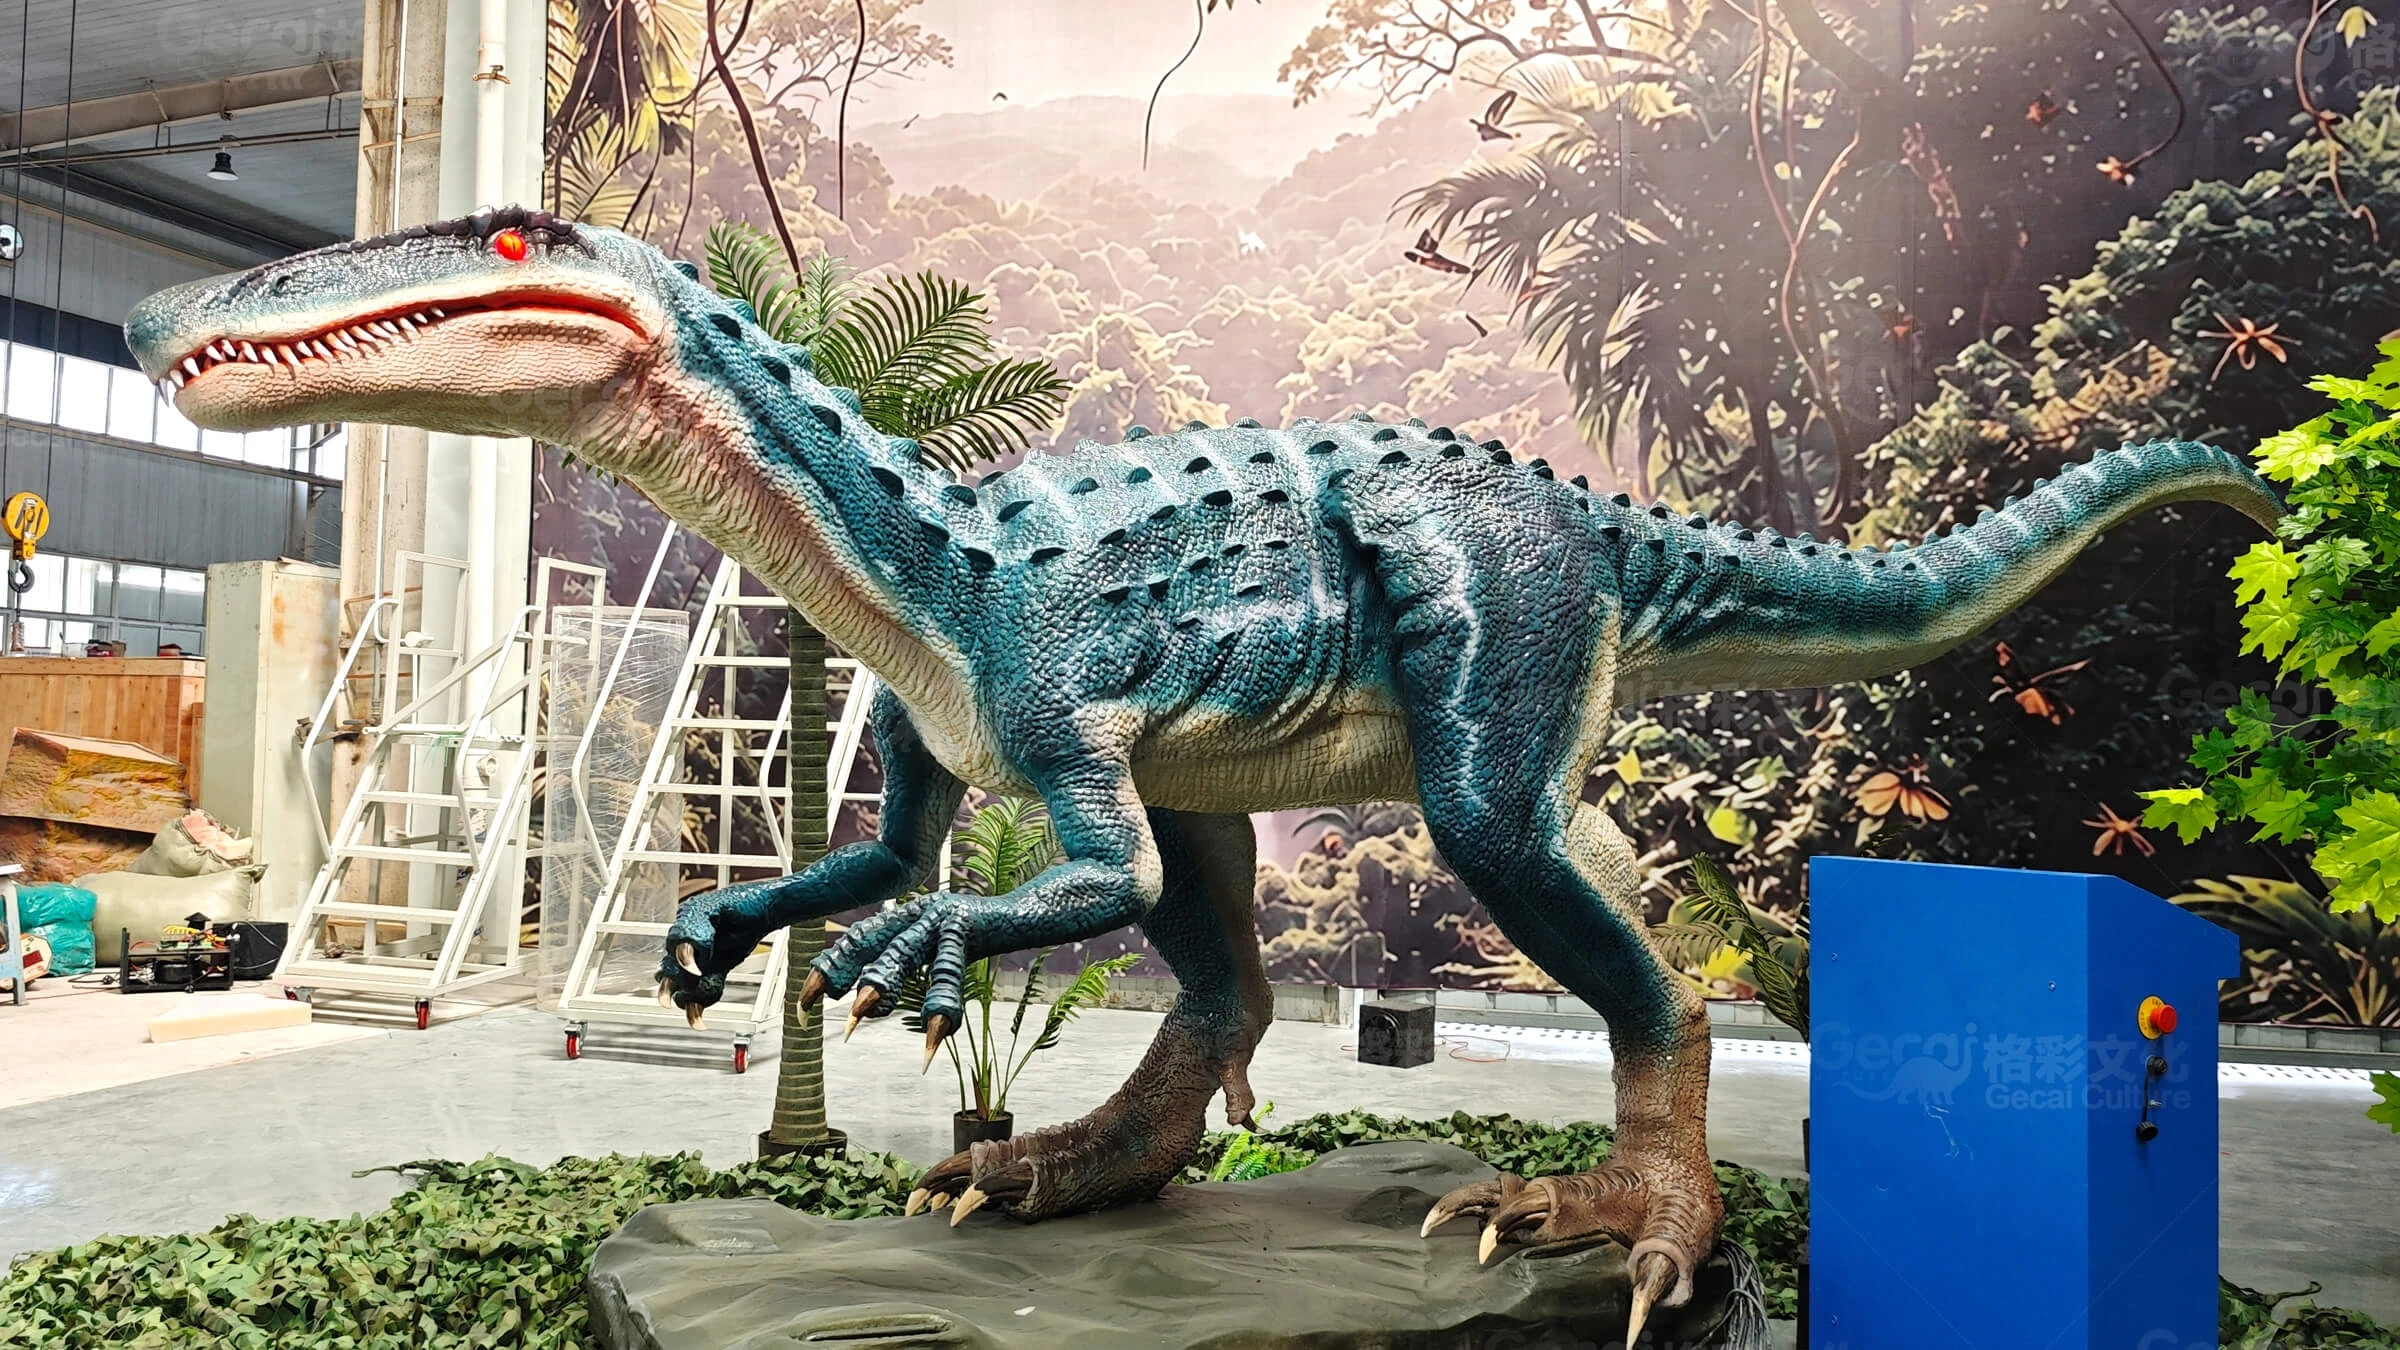
サーボモーターシステムは移動の位置、速度および範囲上のより詳しい制御を提供します。適した機械設計およびプログラミングによって支えられるとき、それは方向のより滑らかな開始、停止および変更を作成できます。
サーボシステムは、訪問者が近距離で観察する行動に役立ちます。例えば:
小さな頭と首の調整
スムーズな口の動き
目と瞼の動き
頭と体の動きを調整する
移動速度の変化
マルチステージアクションシーケンス
サーボアニマトロニック恐竜は、主要なアトラクション、博物館の展示、見本市、プレミアムな屋内展示物として一般的に考慮されています。
サーボモーターだけでは、現実的な動きを保証することはできません。内部構造、プログラミング、皮膚の柔軟性、動きの調整が一緒に働く必要があります。
彼らの動きはどのように異なりますか?
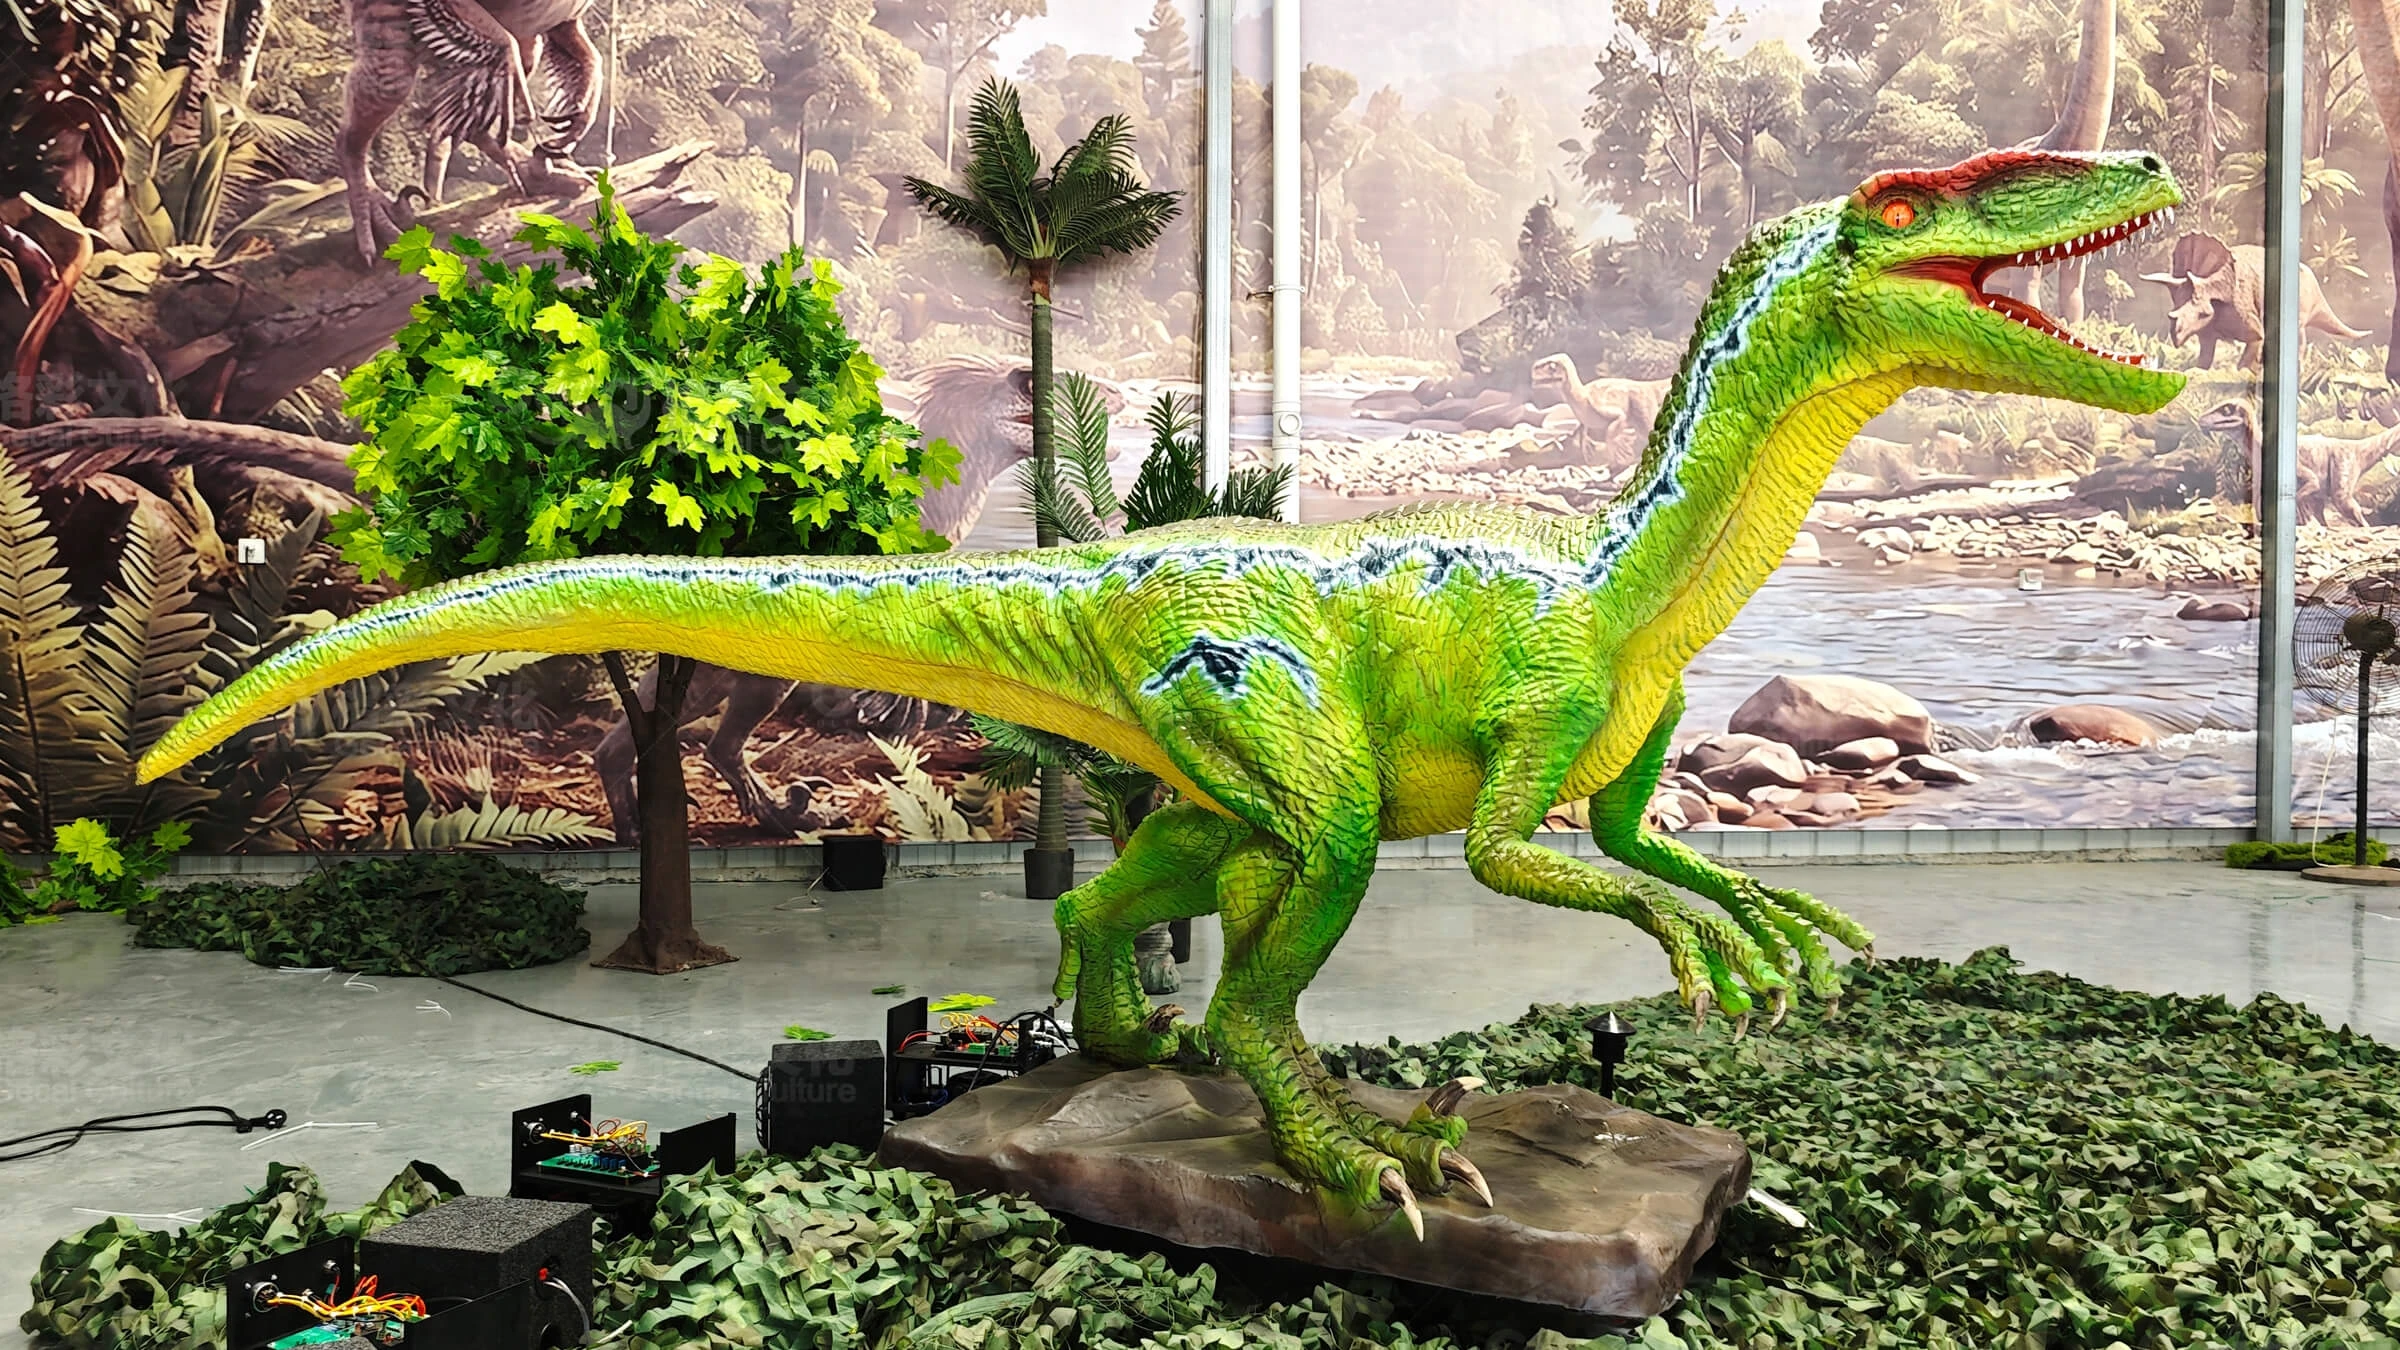
標準的なモーターシステムは、明確なリズムで繰り返される動きに効果的です。例えば、恐竜は一定の動作サイクル中に頭を向け、口を開け、前肢を動かし、尾を振ることができます。
サーボシステムにより、製造業者は動きをより正確に制御できます。ヘッドはゆっくりと動いてから速く回転することができます。また、複数の動きを異なる時間に開始して、より自然なシーケンスを作成することもできます。
観察距離は重要な選択ルールです。遠くから恐竜を見る訪問者は、動きの精度にわずかな違いに気づかないかもしれません。数メートルしか離れていない中央モデルから見る場合、より滑らかで詳細な動きがより大きな視覚的価値を提供する場合があります。
どちらのシステムがより高価ですか?
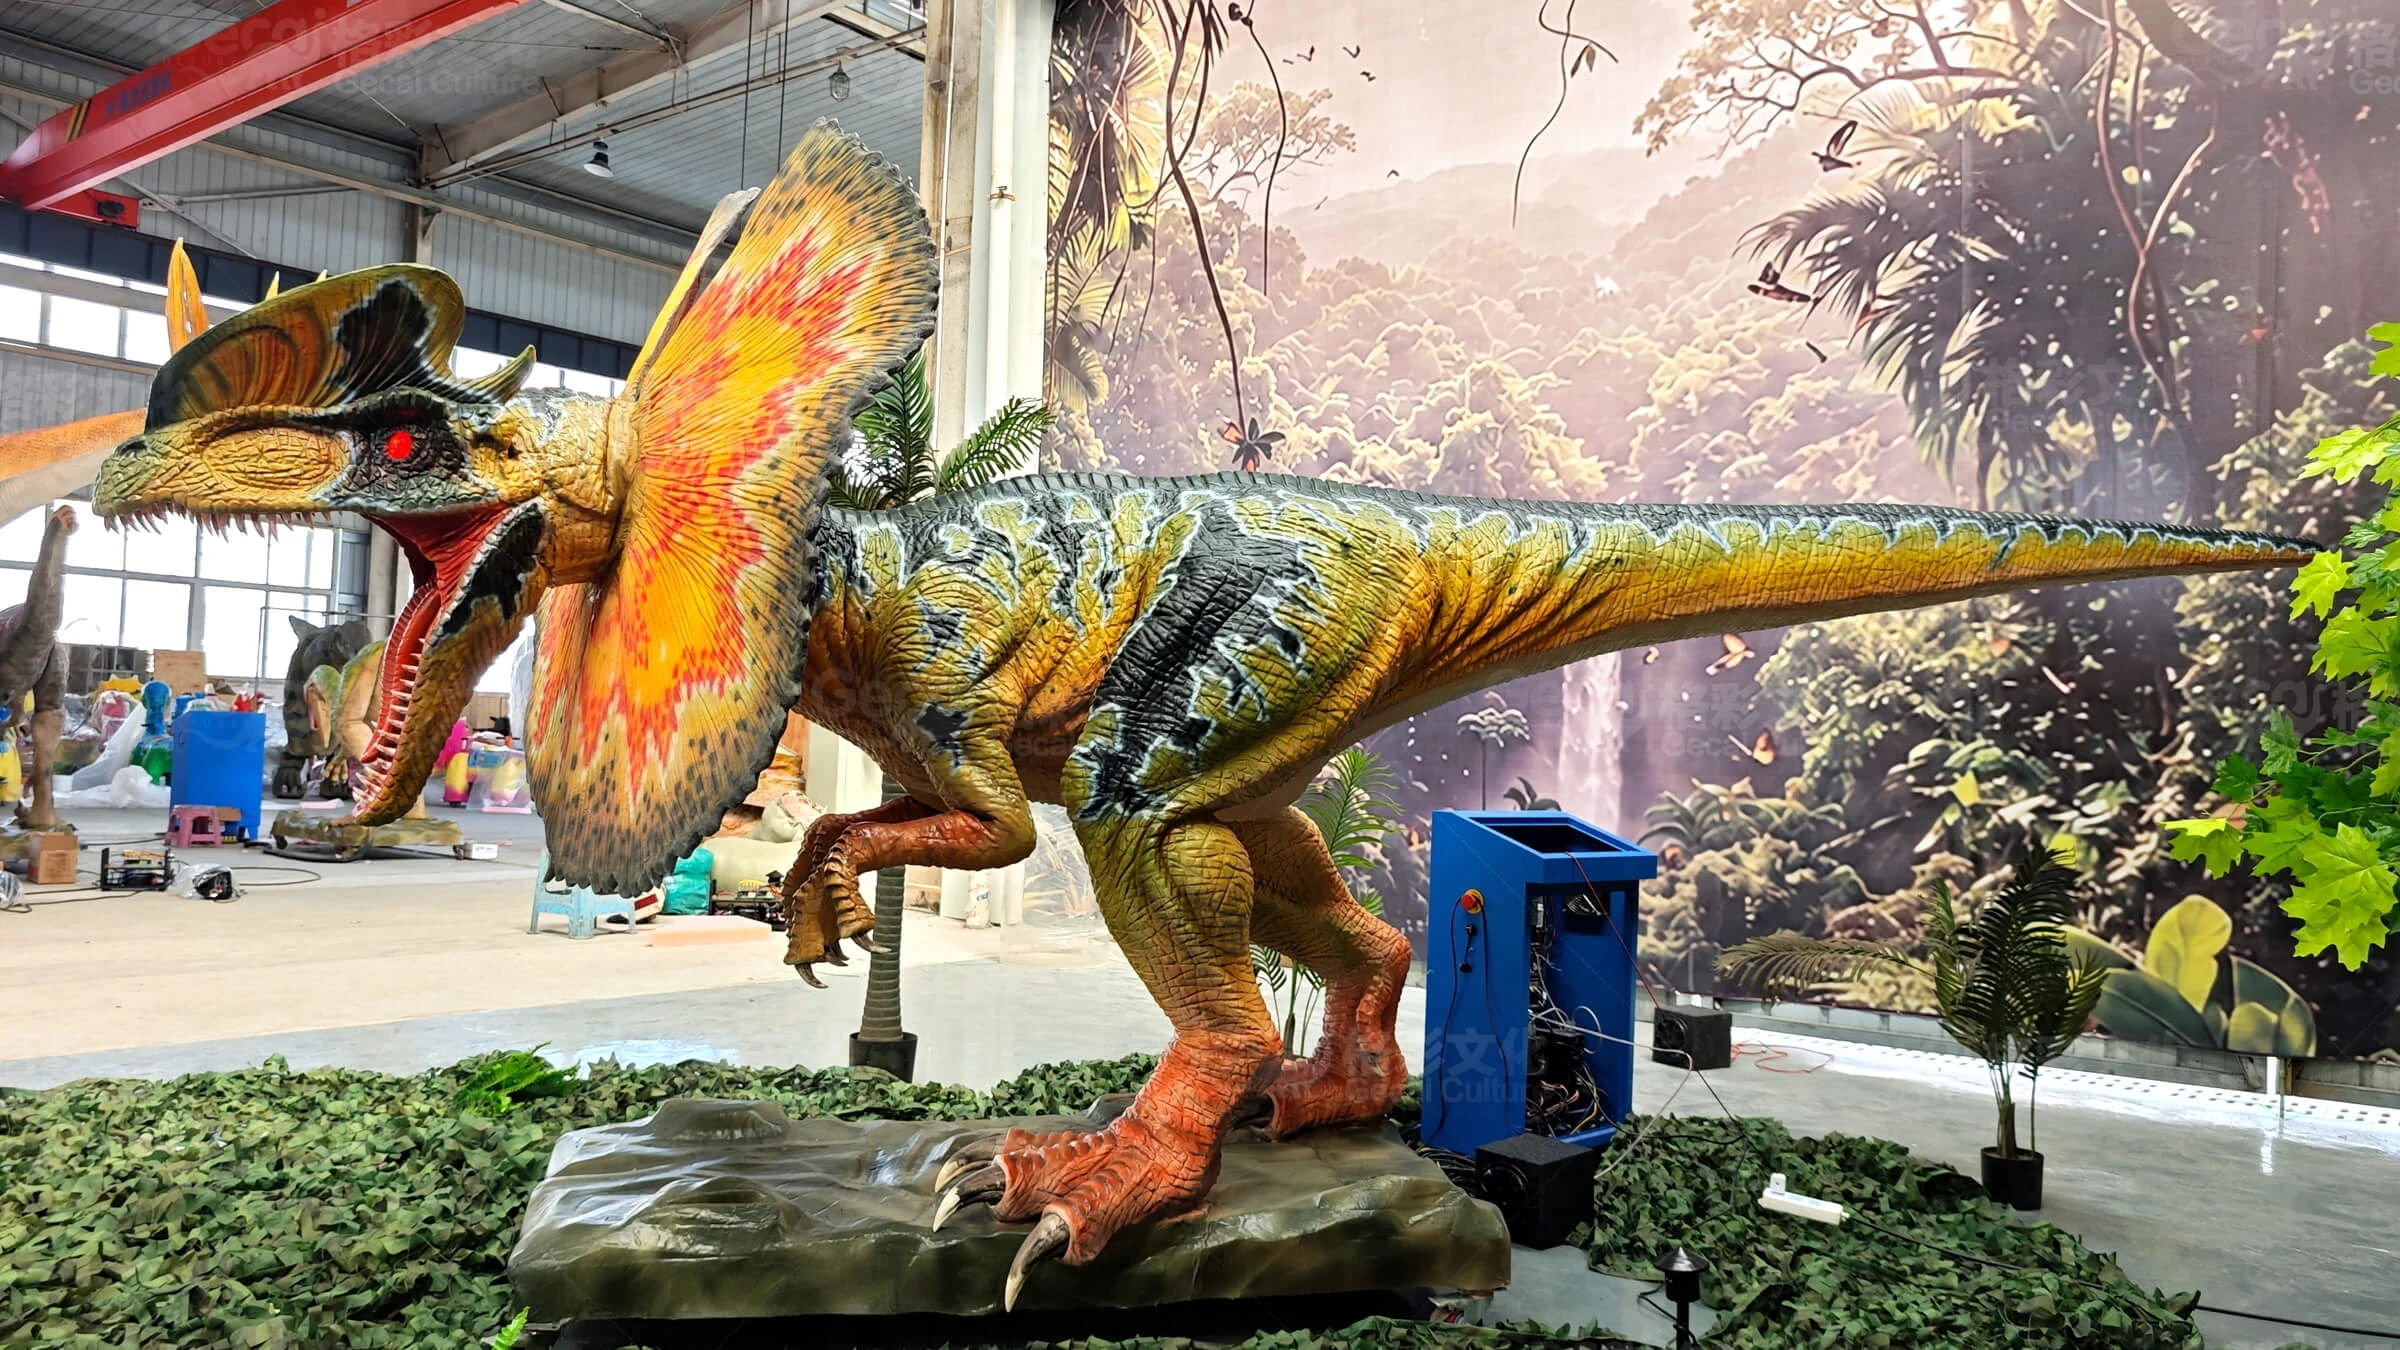
サーボモーターアニマトロニック恐竜は通常、追加の制御部品、より複雑なプログラミング、長時間のテストと調整が必要な場合があるため、より高価になります。
合計価格は以下の影響を受けます:
恐竜の寸法
動きの数
モーターの数と種類
機械の複雑さ
コントロール方法
サウンド、センサー、特殊効果
表面仕上げ
テスト要件
バイヤーは、単に「標準バージョン」と「サーボバージョン」を要求するのではなく、完全な動きの仕様を比較する必要があります。2つのサプライヤーは同じ説明を使用するかもしれませんが、異なるアクション範囲、コンポーネント、および制御システムを提供します。
影響を与える要因についてもっと学ぶ
アニマトロニック恐竜の価格
体格、動きの複雑さ、素材、カスタマイズを含む。
どのシステムがメンテナンスしやすいですか?
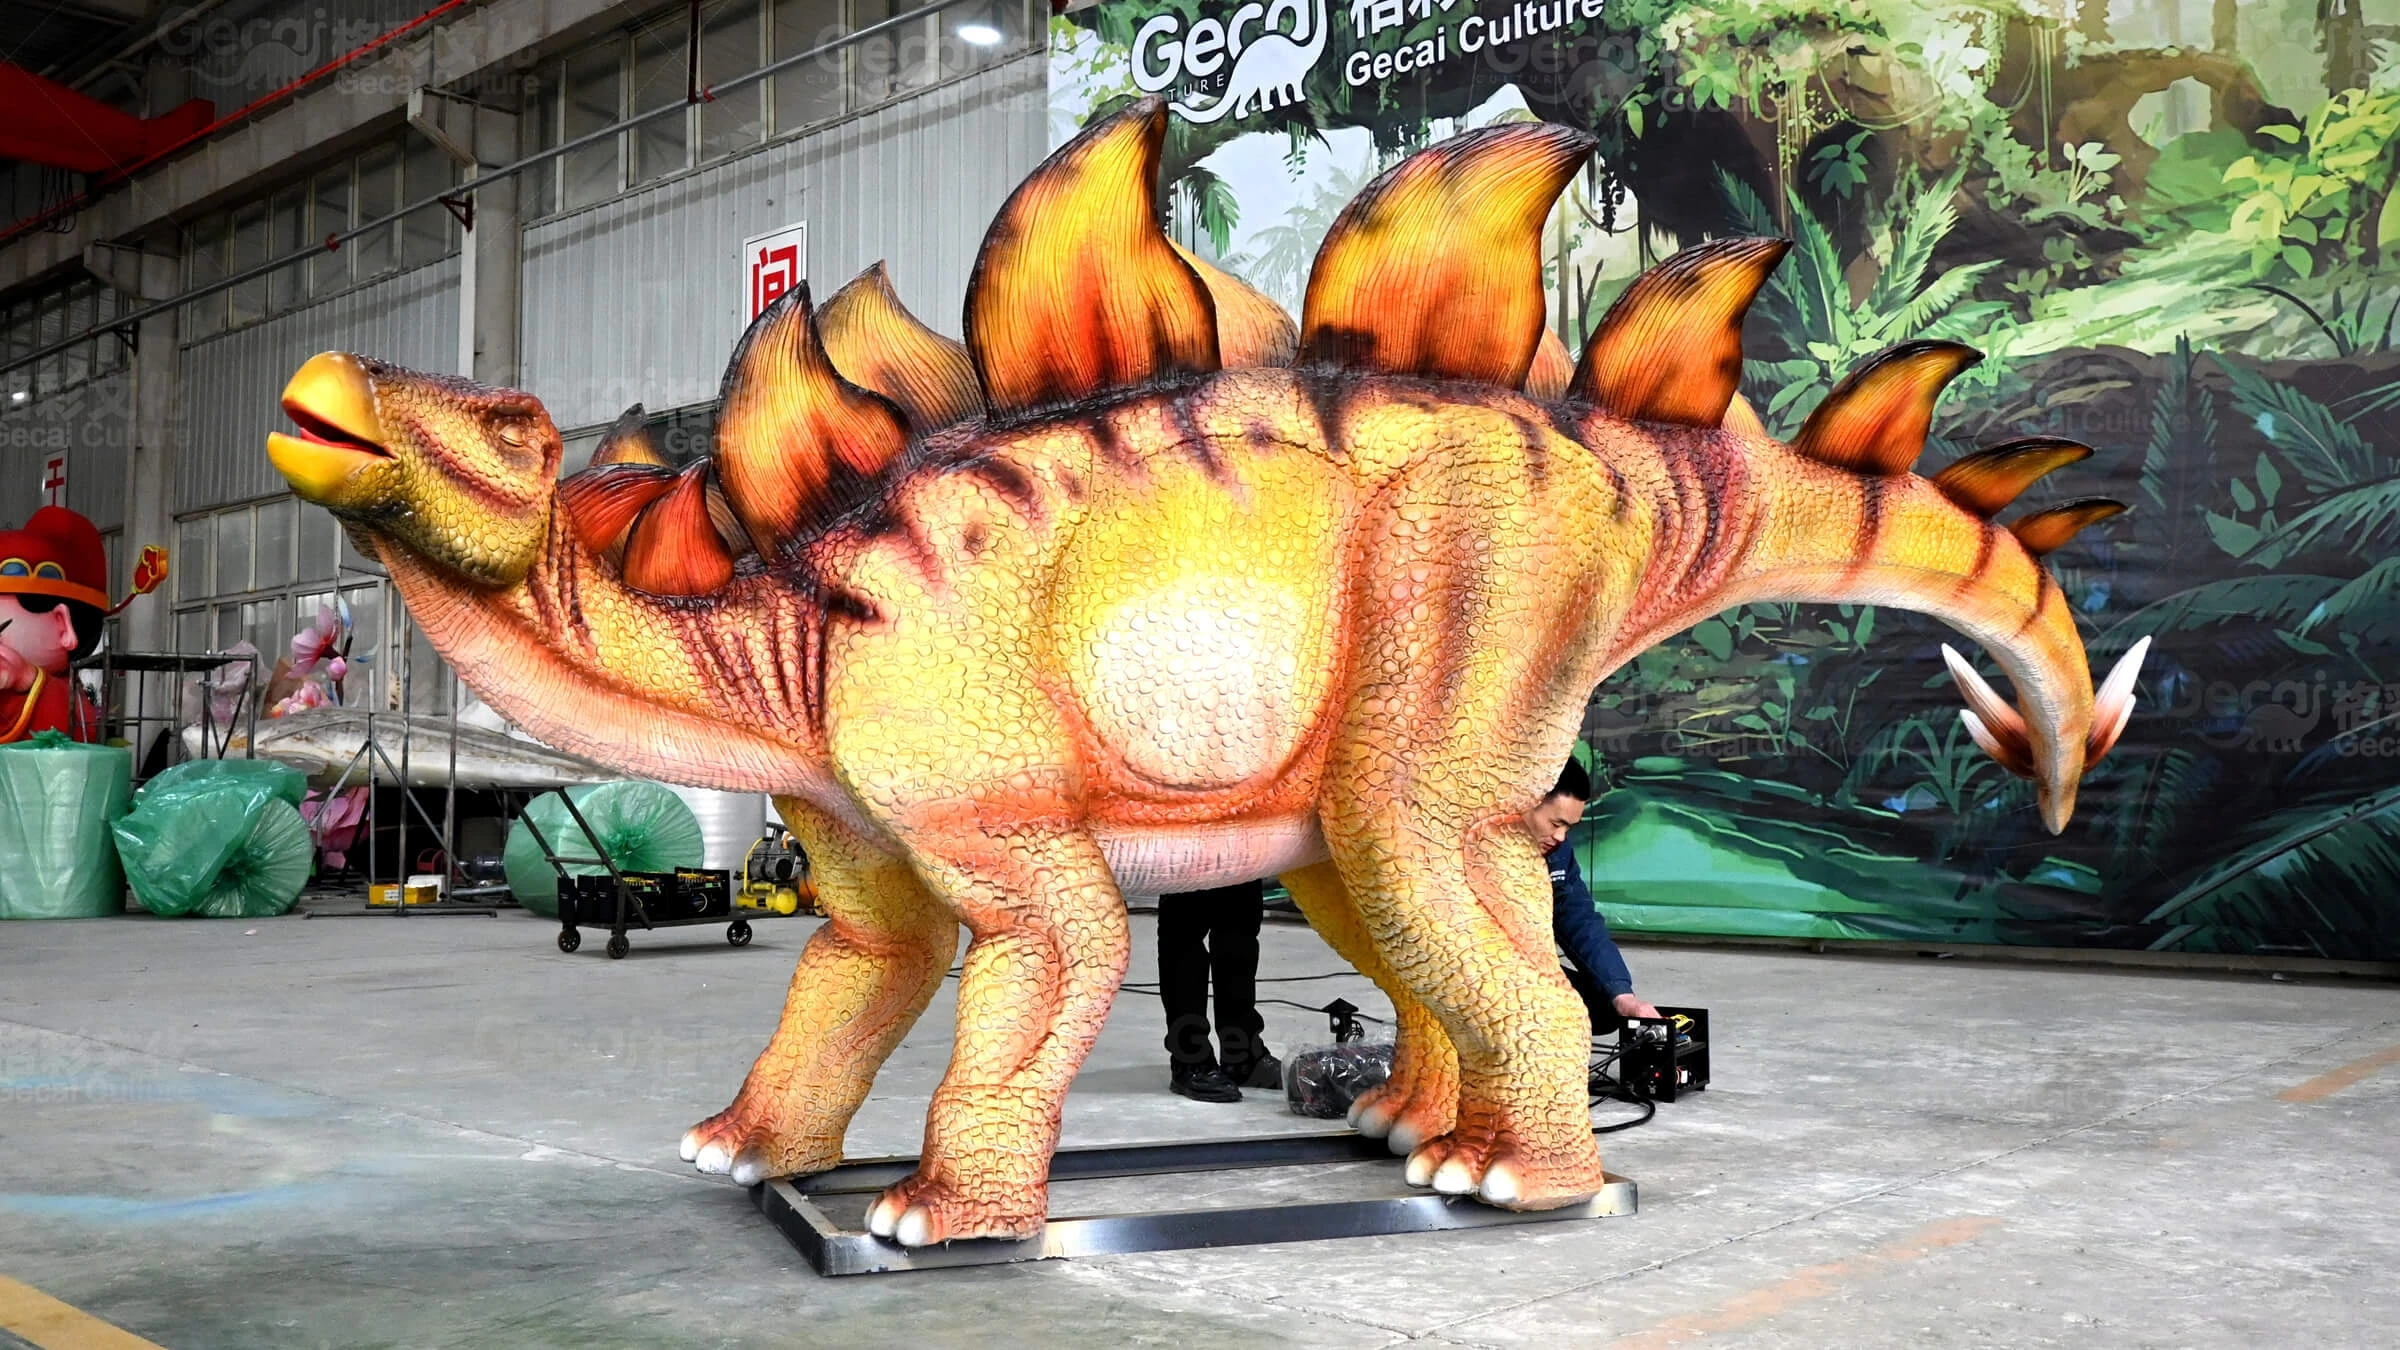
標準的なモーターシステムは一般的により簡単な操作構造を持っているため、地元の技術サポートが限られているプロジェクトに適している可能性があります。
サーボシステムはより専門にされたトラブルシューティング、調節または口径測定を要求できます。バイヤーは製造業者が操作マニュアル、配線情報、遠隔テクニカルサポートおよび多用性がある交換部品を提供するかどうか確認するべきです。
メンテナンス要件は、毎日の運転時間、屋外での露出、モデルの体格、および移動の複雑さにも依存します。どちらのシステムも、すべてのアプリケーションでメンテナンスフリーとして説明されるべきではなく、長持ちすることが保証されるべきではありません。
恐竜を開ける前、または内部部品に触れる前に、オペレーターは電源を切断して絶縁する必要があります。
定期点検と故障防止のアドバイスについては、私たちのを読んでください
アニマトロニクス恐竜のメンテナンスガイド
.
どのモーターシステムがあなたのプロジェクトに適していますか?
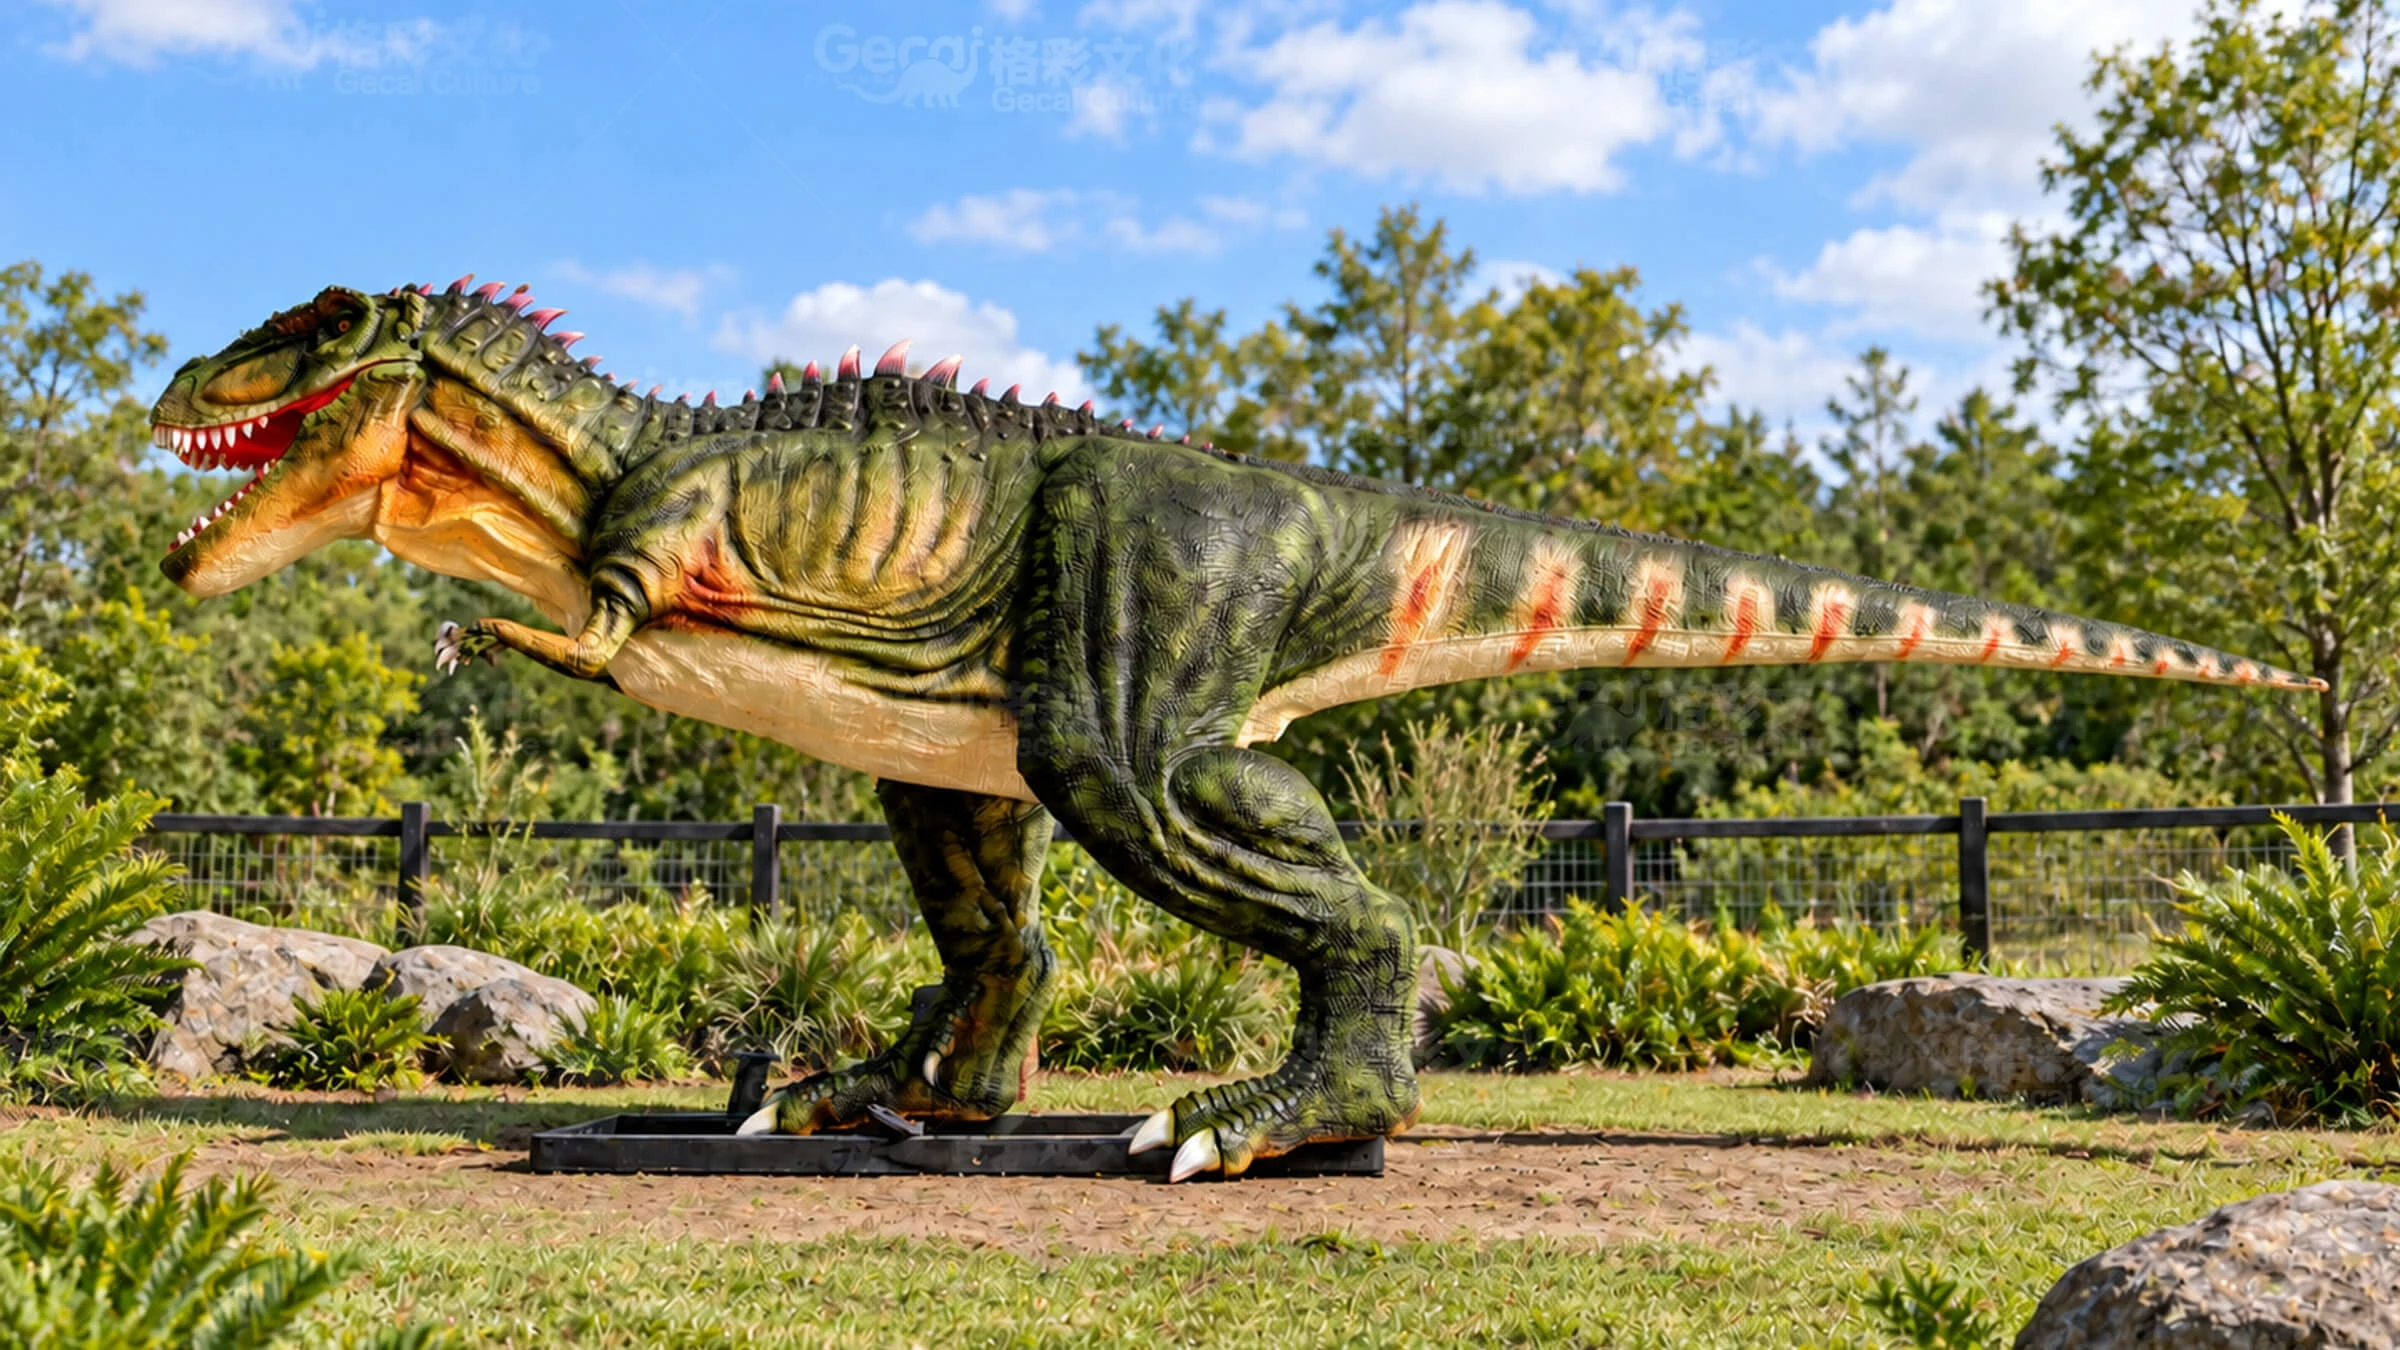
標準モーターは次の場合に適しています。
プロジェクトには多くの恐竜モデルが含まれています
訪問者は主に遠くから見ています
動きは単純で反復的です
利用可能な予算は大規模な展示会をカバーする必要があります
会場はより複雑でない操作を好む
モデルはサポートディスプレイとして機能します
サーボモーターは次の場合に適しています:
恐竜は中心的なアトラクションです
訪問者は近距離でそれを観察します
スムーズな動きが優先されます
デザインには、詳細な頭、首、まぶたのアクションが含まれています
いくつかの動きを調整する必要があります
プロジェクトにはプレミアムプレゼンテーションが必要です
20モデルの恐竜パークは、必ずしもすべての恐竜にサーボシステムが必要ではありません。実用的な解決策の1つは、いくつかの主要なアトラクションにサーボシステムを使用し、サポートモデルに標準モーターを使用することです。
スタンダードモーターとサーボモーターを組み合わせることは可能ですか?
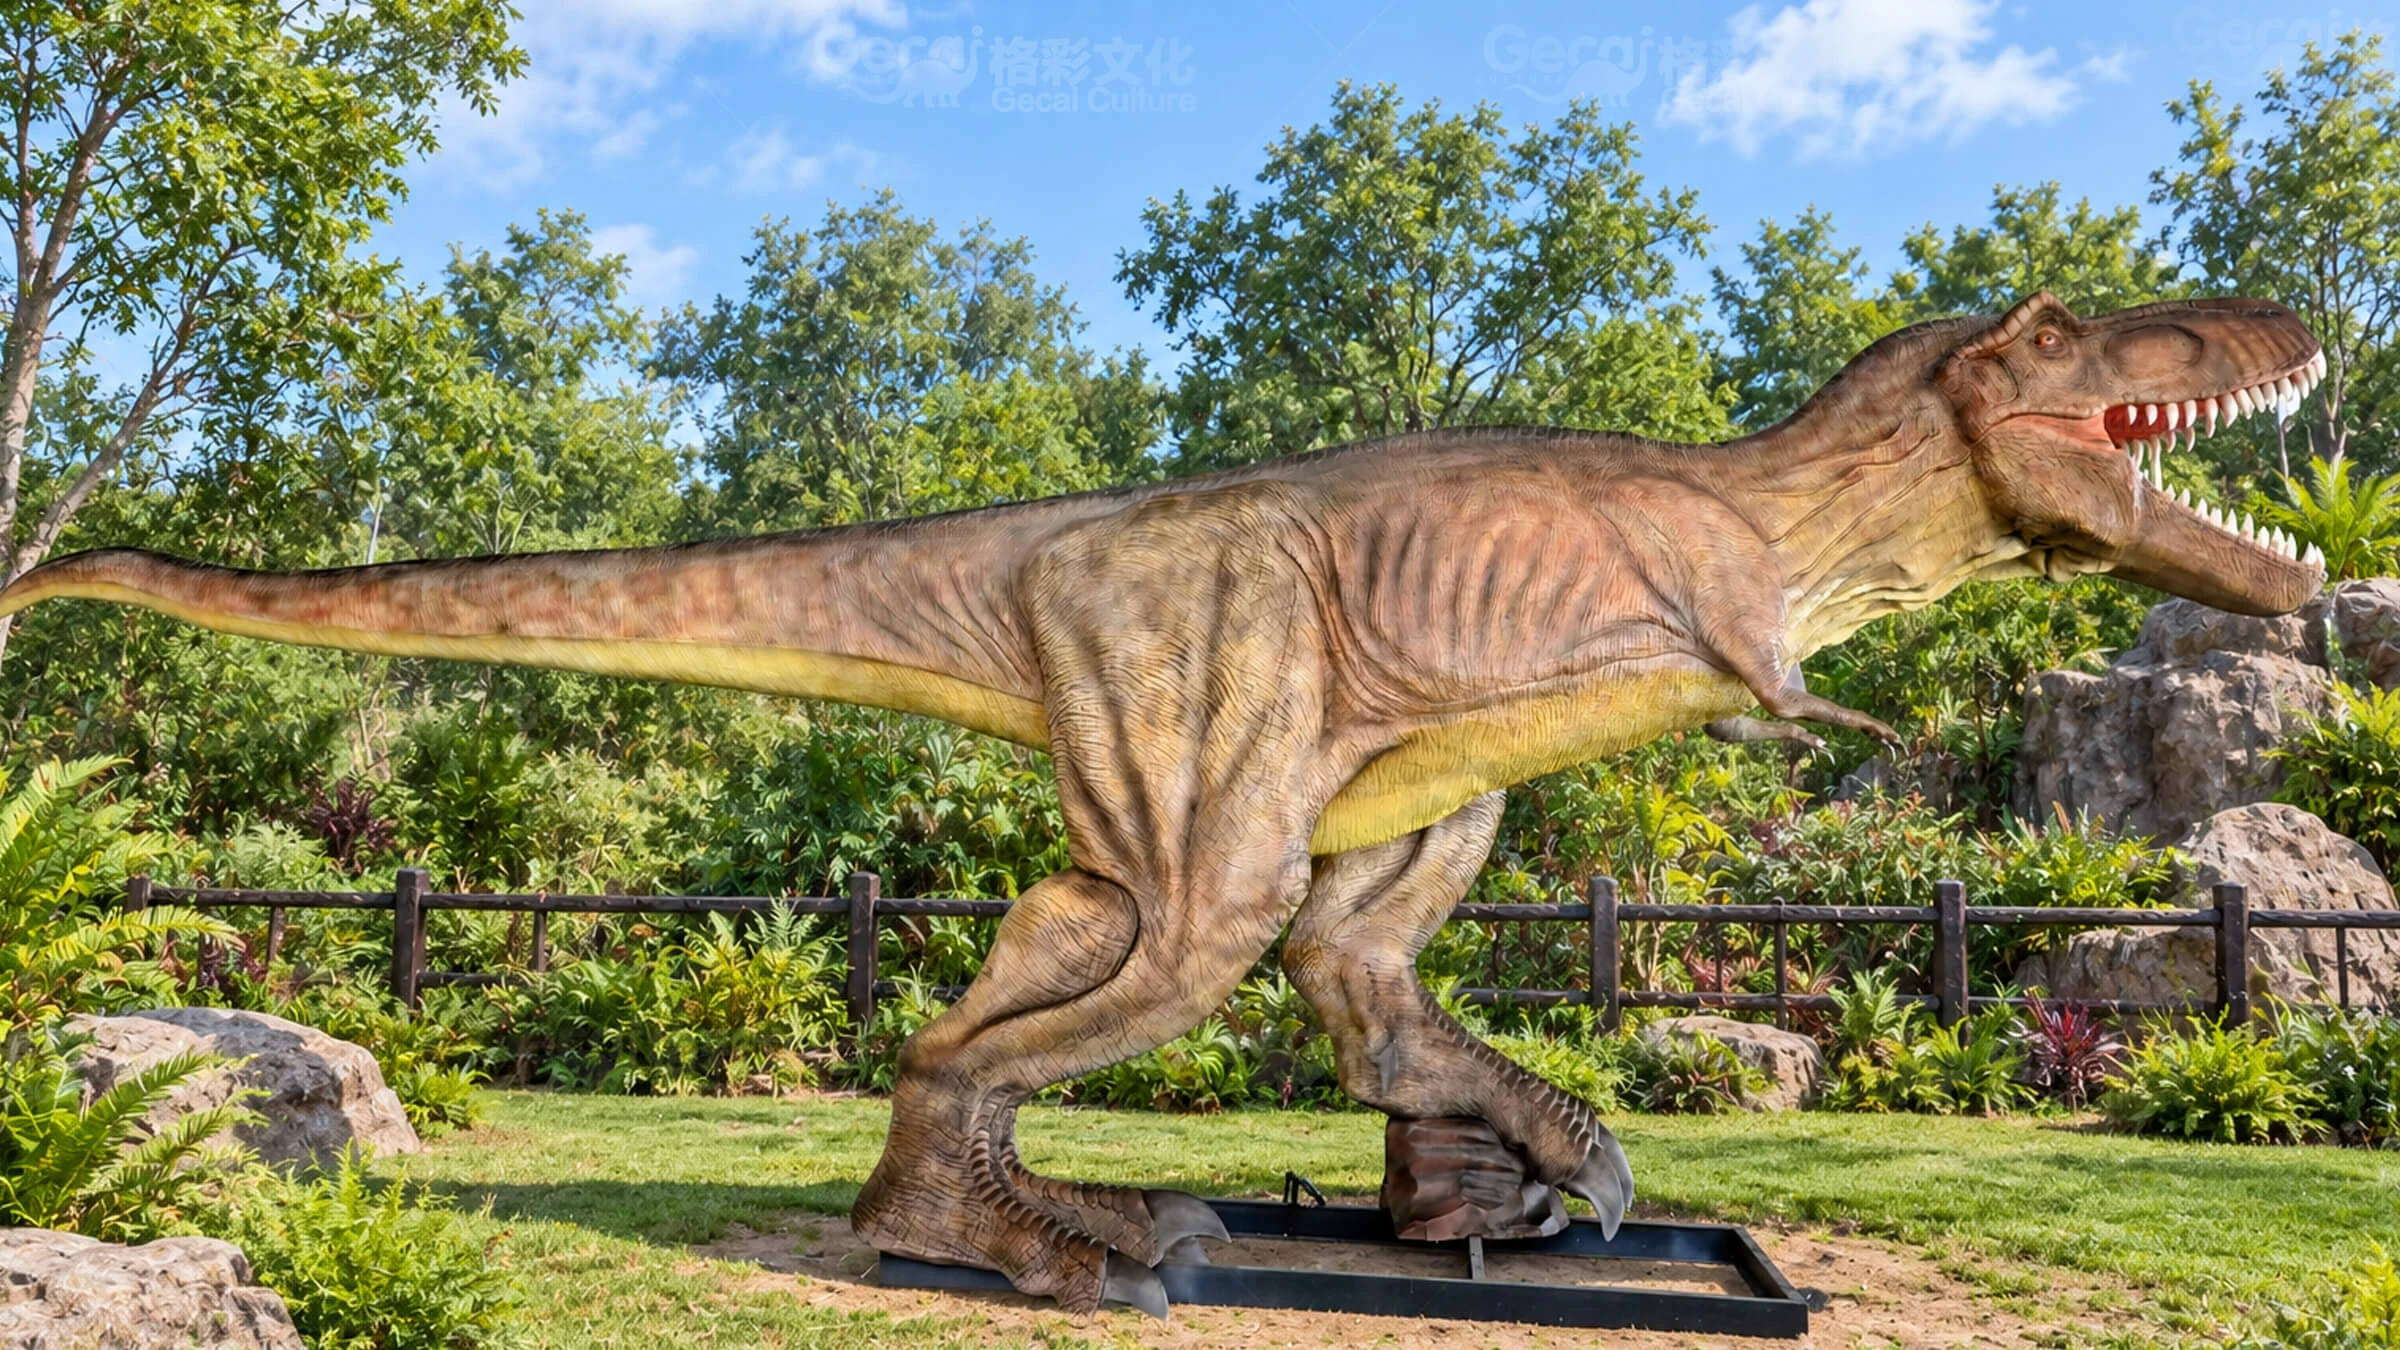
同じプロジェクト内で異なるシステムを使用することができます。メインのティラノサウルス・レックスはサーボ制御を使用する場合がありますが、ビジタールート沿いの小型恐竜は標準モーターを使用します。
機械設計によっては、個々のモデルが異なる駆動ソリューションを組み合わせることもあります。鋼構造、コントローラー、およびムーブメントシステムを一緒に計画する必要があるため、設計段階で実現可能性を確認する必要があります。
バイヤーは注文する前に何を確認すべきですか?
製造業者に、以下を含む明確なムーブメントと制御仕様を提供するよう依頼してください:
すべての計画された動き
各アクションに使用するモータータイプ
移動方向とおおよその範囲
スピードを調整できるかどうか
動きがどのように調整されるか
制御および起動方法
パワー要件
保守およびスペアパーツのサポート
事前出荷テスト手順
「複数の動き」や「高度なサーボ恐竜」といった説明は、引用を比較するには十分に詳細ではありません。」
バイヤーはまた、恐竜の体格、設置環境、視聴距離、毎日の運行スケジュール、必要な移動、目的地、プロジェクト予算を提供する必要があります。
製造業者に連絡する前に、正確に必要な情報を確認してください。
アニマトロニック恐竜の引用
.
よくあるご質問
サーボアニマトロニック恐竜は常に優れていますか?
いいえ。サーボシステムはより正確な制御を提供しますが、基本的なアクション、大規模な恐竜グループ、コスト管理されたプロジェクトには標準モーターがより実用的かもしれません。
標準モーターは現実的な動きを作り出すことができますか?
はい。リアリズムは、機械設計、移動範囲、プログラミング、表面の柔軟性、および異なるアクション間の関係にも依存します。
サーボ恐竜はより多くのメンテナンスが必要ですか?
制御および調整システムがより複雑であるため、より専門的な技術サポートが必要になる場合があります。実際のメンテナンスは、設計および動作条件によって異なります。
標準モーターダイナソーは後でサーボにアップグレードできますか?
必ずしもそうではありません。アップグレードには、鉄骨フレーム、伝送システム、コントローラー、配線、プログラミングの変更が必要になる場合があります。生産前に将来の要件を確認することをお勧めします。
結論として
繰り返し可能な動作、より簡単な操作、およびコスト管理されたグループ表示のために標準モーターを選択してください。より滑らかで、より正確で調整された動作が重要な場合は、サーボモーターを選択してください。
Gecai Cultureにあなたの好みの恐竜、体格、動き、視聴距離、設置環境、目的地、予算を送信してください。私たちのチームは、適切な標準モーター、サーボモーター、または混合プロジェクトの構成をお勧めします。
タグ:
- データが利用できません